Sur un planeur F3K, les presets de courbure se jouent à un ou deux degrés de volet près. Optiservo est un petit calculateur en ligne qui aide à dessiner la commande servo → volet pour que ces quelques degrés soient fins et répétables, tout en gardant le débattement nécessaire pour le butterfly.
Le problème : beaucoup de débattement, mais de la finesse là où on vole
Une commande de volet doit faire deux choses contradictoires :
- des presets minuscules (Speed, Cruise, Thermal, Zoom) : quelques degrés autour du neutre, qu'on veut ajuster finement et retrouver à l'identique d'un vol à l'autre ;
- un grand débattement vers le bas pour le butterfly à l'atterrissage, souvent 60° et plus.
Or un servo n'a qu'une résolution limitée. Tout se joue dans la géométrie du bras de servo, du guignol et de la tringle : elle décide combien de degrés de servo on dépense pour un degré de volet, et à quel endroit de la course.
L'astuce : décaler le palonnier au neutre
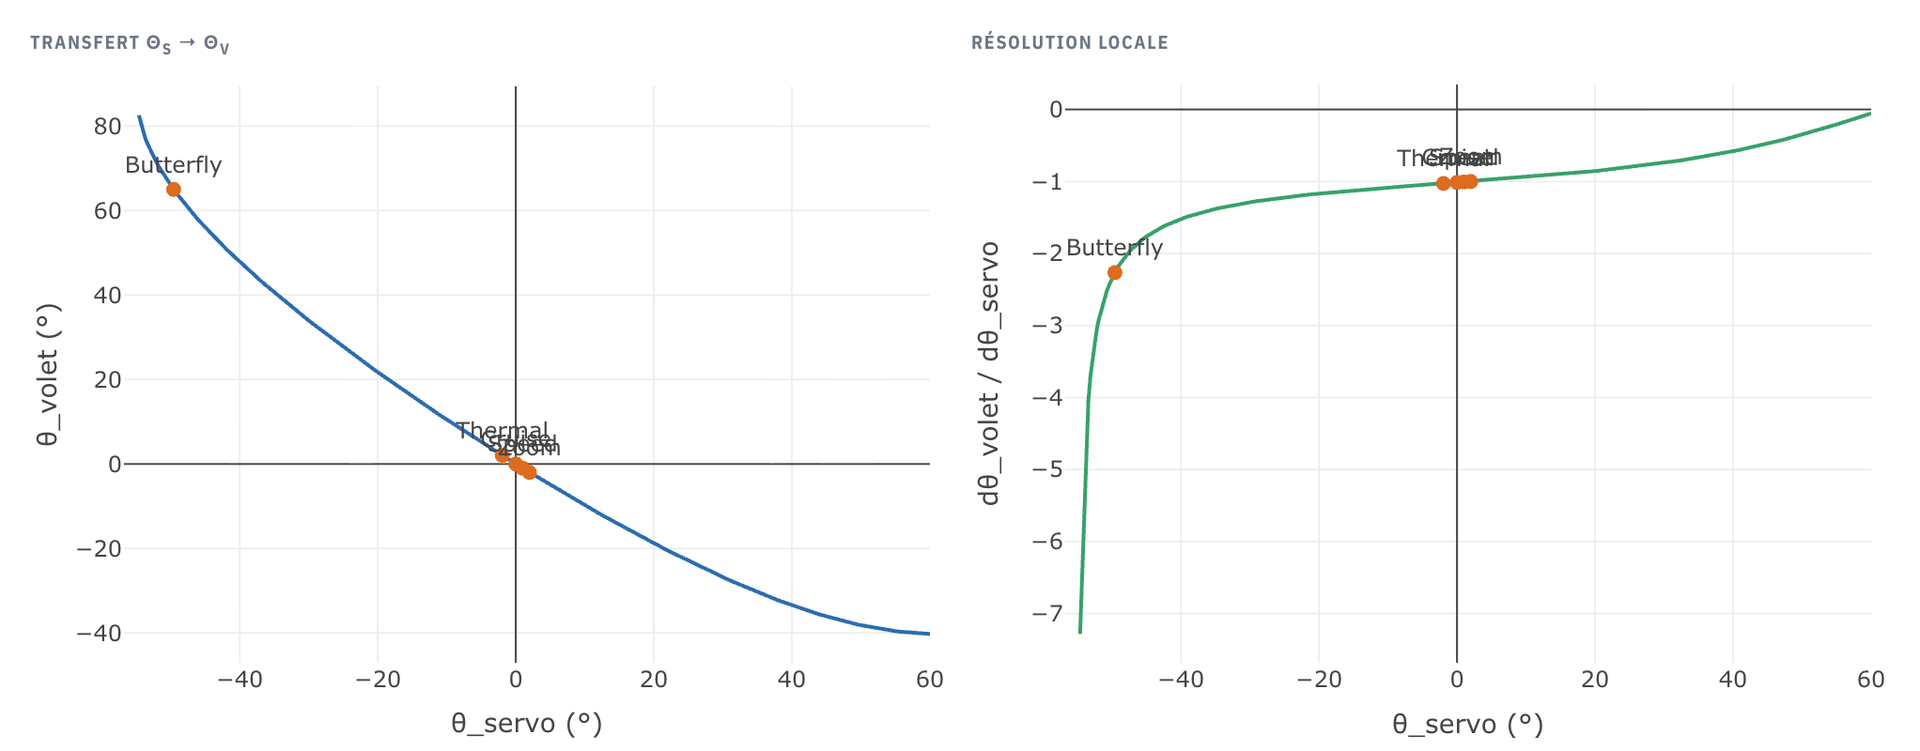
Si le bras de servo n'est pas perpendiculaire à la tringle au neutre mais incliné d'un angle αs, le volet bouge moins vite autour du neutre : la résolution y est améliorée d'un facteur d'environ 1/cos(αs). On gagne de la finesse exactement là où se trouvent les presets.
Le prix à payer : la commande devient non linéaire et asymétrique, et une partie de la course disponible pour le butterfly disparaît. Trouver le bon compromis à la main, avec un rapporteur et des essais, est fastidieux. C'est ce calcul qu'Optiservo fait à ta place.
Ce que fait Optiservo
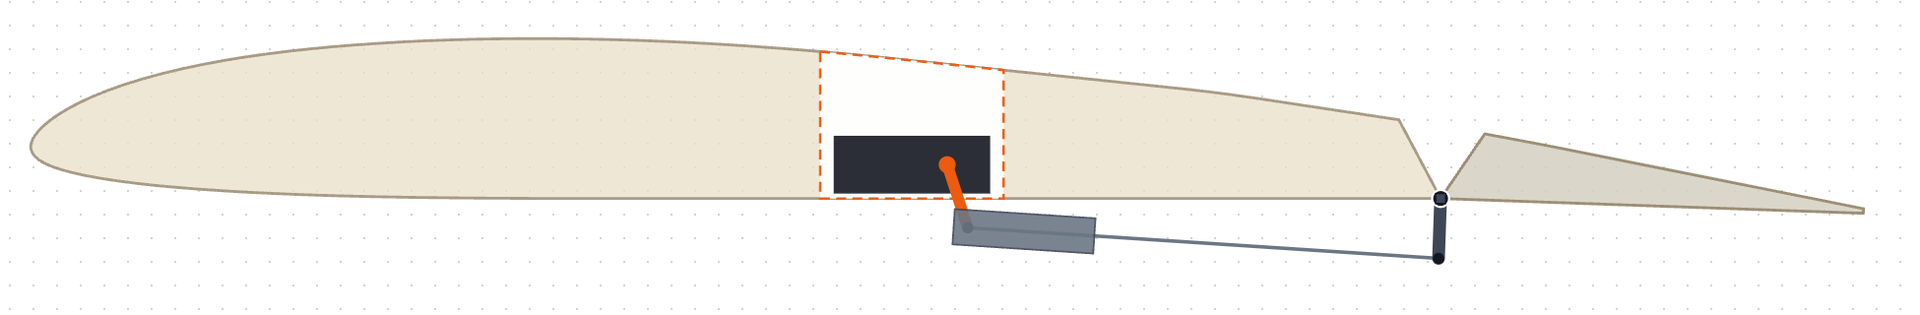
- Trois cas d'usage : « Simple » (gouverne, dérive, stab), « Aile » (servo noyé dans le profil, typique F3K) et « Aile avec servo extérieur » (servo dans le fuselage, longue tringle, plutôt F5J ou thermique). L'interface n'affiche que ce qui concerne ton cas.
- Une cinématique exacte : le mécanisme servo → tringle → guignol → volet est résolu comme un vrai quadrilatère articulé, sans approximation petits angles. L'outil signale aussi les positions où la commande se bloque ou s'inverse.
- La courbe de résolution sur toute la course du servo, avec tes presets placés dessus : on voit tout de suite s'ils tombent dans une zone fine ou grossière.
- Un optimiseur qui balaie l'angle de décalage du palonnier et propose le meilleur, en respectant le débattement butterfly demandé et le débattement d'aileron.
- La courbe de correction EdgeTX : l'outil inverse la géométrie pour linéariser (ou symétriser) la réponse du volet, et produit une courbe de 5 à 17 points à recopier dans EdgeTX Companion.
- Une vue en coupe réaliste : profil importé depuis airfoiltools.com ou depuis un fichier .dat, corps du servo, platine, chapes. On vérifie d'un coup d'œil que le bras ou la chape ne sortent pas de la peau.
- Deux types de commande : bras + tringle, ou poulie + câble avec ressort de rappel.
En pratique
- Choisis ton cas d'usage.
- Mesure ton matériel et saisis-le : longueur du bras de servo et du guignol, position du servo et de la charnière, corde de l'aile et du volet. Les valeurs par défaut sont génériques : elles ne remplacent pas tes propres mesures.
- Charge ton profil d'aile pour voir le mécanisme en place.
- Indique tes presets et le débattement butterfly voulu, puis lance l'optimisation de l'angle de palonnier.
- Vérifie les courbes et la vue en coupe, puis exporte la courbe EdgeTX.
Libre, avec un compte pour sauvegarder
Le calcul, l'optimisation, l'export EdgeTX et le lien de partage sont libres, sans inscription. Avec un compte aircmic (connexion Google), tu peux en plus sauvegarder tes projets, les retrouver sur n'importe quel appareil depuis ton espace client, et les exporter ou importer en JSON.
Ce que l'outil ne fait pas
- Le modèle est en 2D : la torsion du volet ou la flexion du bras sous charge ne sont pas prises en compte.
- Il n'y a pas de calcul de charge aérodynamique sur le volet.
- Pas d'export de plans (STL, DXF) pour l'instant : seulement le schéma à l'écran et la courbe EdgeTX.
Une remarque, un bug, une idée ? Le formulaire de contact est là pour ça.